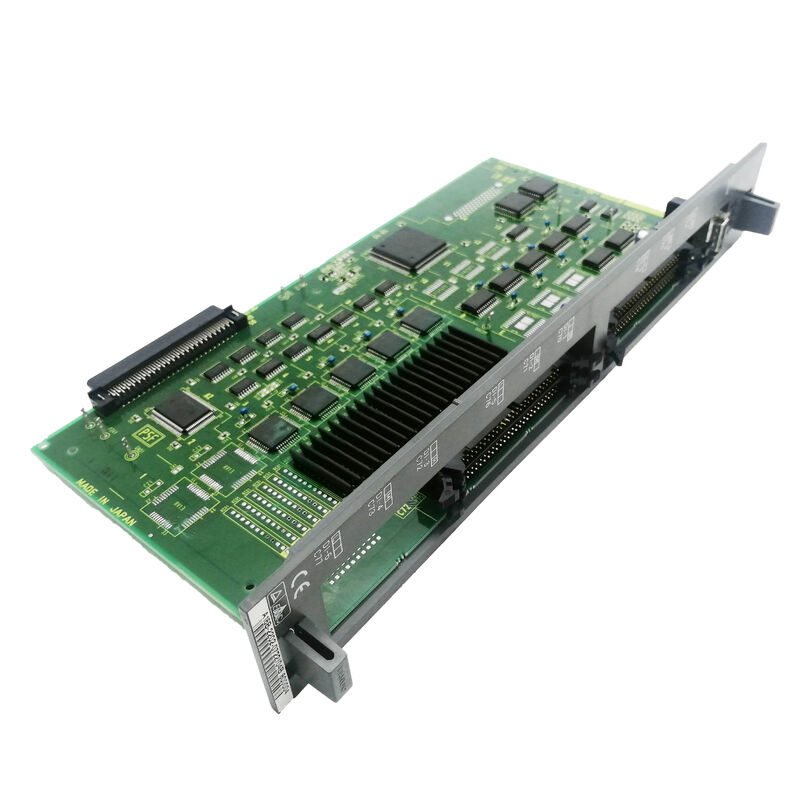
A16B-2200-0854 | FANUC 8-Achsen-Roboterachsen-Steuerplatine – RJ-Controller / Serial Plus 2LT / A16B-2200-Serie
8-Achsen-Roboterachsensteuerung – für komplexe Roboterzellen
Der A16B-2200-0854 bietet eine 8-Achsen-Servosteuerung für die Robotersteuerung der RJ-Serie von FANUC. Acht Achsen übersteigen die 6 Gelenke eines Standardroboterkörpers – die zusätzlichen Achsen dienen erweiterten Roboterzellenkonfigurationen:
6 Robotergelenkachsen + externe Achsen:Ein 6-Gelenk-Roboterkörper (J1–J6) plus eine oder zwei externe Achsen – Positionierungstische, Servoförderer, Gleitschienen oder koordinierte Vorrichtungen. Der RJ-Controller verwaltet alle Achsen synchron für koordinierte Bewegungen.
Koordination mehrerer Roboter:In einigen RJ-Konfigurationen koordiniert die Steuerung mehrere Roboterarme, wenn die kombinierte Achsenanzahl 6 überschreitet.
High-DOF-Roboterkörper:Spezialroboter mit mehr als 6 Gelenken – redundante Roboter für komplexe Arbeitsbereichsgeometrien – erfordern die erweiterte Achskapazität.
Wichtige Produktinformationen
| Parameter |
Wert |
| Achsenanzahl |
8 |
| Regler |
Roboter der RJ-Serie |
| Schnittstelle |
Serial Plus 2LT |
| Typ |
Achsensteuerplatine |
| Serie |
A16B-2200 |
FANUC Robotersteuerungen der RJ-Serie
Die RJ-Familie repräsentiert eine wichtige Generation in der Produktgeschichte der FANUC-Robotersteuerungen. Vor den R-J2- und R-J3-Generationen trieben RJ-Steuerungen FANUC-Industrieroboter der Arc Mate- und M-Serie sowie verwandte Familien an. Die „RJ CONTROL“-Spezifikation des A16B-2200-0854-Achsenboards ordnet es fest in diese Generation ein.
RJ-Controller wurden verwendet in:
- Punkt- und Lichtbogenschweißsysteme
- Materialtransport- und Palettierroboter
- Maschinenbeschickungsanwendungen
- Montageautomatisierung
Anwendungsszenarien
Fehler an der Achsplatine der RJ-Robotersteuerung:Eine FANUC RJ-Robotersteuerung entwickelt Servokommunikationsalarme auf mehreren Achsen. Als Fehler wird die Achsplatine A16B-2200-0854 identifiziert. Durch den Austausch wird die 8-Achsen-Servokommunikation wiederhergestellt.
Überholung der Robotersteuerung:Eine ältere FANUC RJ-Robotersteuerung wird für den weiteren Produktionsbetrieb überholt. Die A16B-2200-0854 wird im Rahmen einer umfassenden Erneuerung der Achssteuerplatine ersetzt.
FAQ
F1: Welche Roboterkörper werden über A16B-2200-0854 (8 Achsen) mit einem System verbunden?
Die 8-Achsen-Kapazität bedient FANUC-Roboterkörper mit 6 Gelenken plus 1 oder 2 externen Achsen – die gängigste erweiterte Roboterkonfiguration. Standardroboterkörper mit 6 Gelenken (Arc Mate, M-Serie) verwenden 6 Achsen; Die verbleibenden 2 Achskanäle sind mit servogesteuerten Positionierern, Förderbändern oder Gleitschienen in der Roboterzelle verbunden.
F2: Was ist der Unterschied zwischen Serial Plus 2LT und FSSB?
Serial Plus verwendet abgeschirmte Kupferkabel für die Servokommunikation; FSSB verwendet Glasfaserkabel. FSSB bietet vollständige EMI-Immunität (kritisch beim Schweißen und in Umgebungen mit hohem Lärmpegel); Serial Plus ist anfällig für elektrisches Rauschen. FSSB unterstützt außerdem eine höhere Datenbandbreite für mehr Achsen und höhere Servoaktualisierungsraten. RJ-Controller mit Serial Plus stammen aus der Zeit vor der FSSB-Generation, die mit RJ2 und später kam.
F3: Kann A16B-2200-0854 auf eine FSSB-Achsenplatine aufgerüstet werden?
Das Upgrade von Serial Plus auf FSSB erfordert nicht nur den Austausch der Achsplatine, sondern auch den Austausch der Servoantriebsverstärker durch FSSB-kompatible Modelle. Hierbei handelt es sich um eine Nachrüstung auf Systemebene, nicht um einen einfachen Platinentausch. Für die meisten RJ-Systeme ist die Beibehaltung der installierten Serial Plus-Architektur mit A16B-2200-0854 der richtige Serviceansatz.
F4: Erfordert der Austausch von A16B-2200-0854 eine Sicherung des Roboterprogramms?
Roboterprogramme befinden sich im SRAM der Steuerung – getrennt von der Achsenplatine. Der Austausch von A16B-2200-0854 hat keine Auswirkungen auf gespeicherte Programmdaten. Sichern Sie vorsichtshalber immer alle Roboterprogramme und Systemvariablen, bevor Sie Wartungsarbeiten an der Steuerungsplatine durchführen.

 Ihre Nachricht muss zwischen 20 und 3.000 Zeichen enthalten!