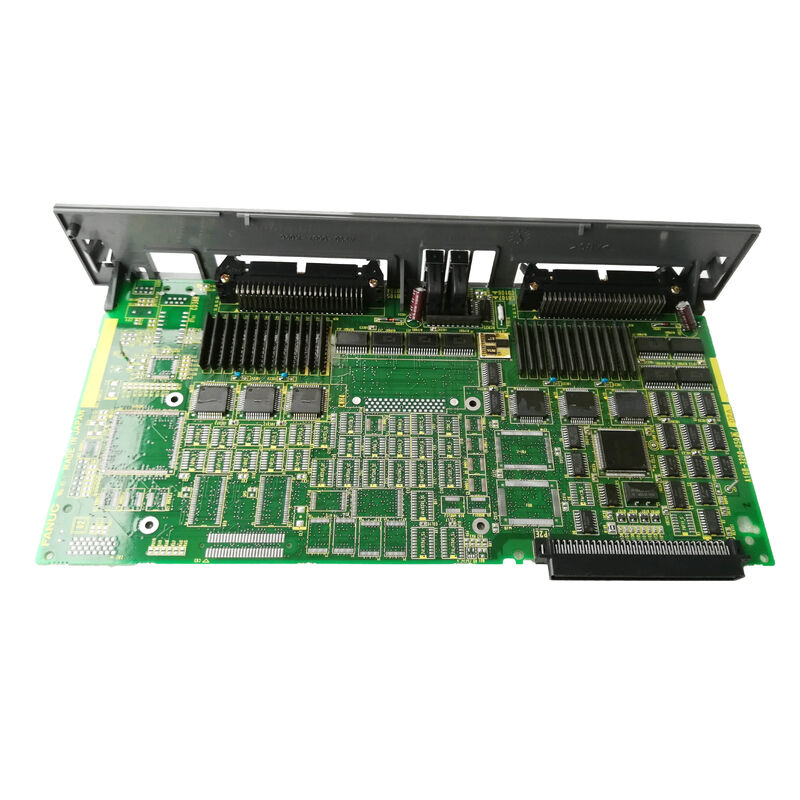
A16B-3200-0071 | FANUC-Roboter-CPU-Hochgeschwindigkeits-Arithmetik-PCB – dedizierter mathematischer Co-Prozessor / Kinematik / Flugbahnplanung / Robotersteuerung
Arithmetische CPU – Ein dedizierter Mathematikprozessor
Das A16B-3200-0071 ist kein Allzweck-CPU-Board. Es handelt sich um einen spezialisierten arithmetischen Coprozessor – eine Platine, die ausschließlich den rechenintensivsten Berechnungen in der Robotersteuerung gewidmet ist.
Die Bewegung von Industrierobotern erfordert kontinuierliche mathematische Berechnungen in Echtzeit:
Vorwärts- und Rückwärtskinematik:Bei jedem Servoaktualisierungszyklus muss die Steuerung die kinematischen Gleichungen lösen, die Gelenkwinkel mit der Endeffektorposition des Roboters im 3D-Raum in Beziehung setzen. Bei einem 6-Achsen-Roboter erfordert dies die Lösung eines Satzes von sechs gekoppelten nichtlinearen Gleichungen – selbst auf moderner Hardware rechenintensiv und bei der Aktualisierungsrate des Servos äußerst zeitkritisch.
Trajektorieninterpolation:Eine reibungslose Bewegung von Punkt zu Punkt erfordert die gleichzeitige Berechnung der kontinuierlichen Positions-, Geschwindigkeits- und Beschleunigungswerte für alle sechs Gelenke, vom programmierten Pfad bis zu jedem Interpolationsschritt.
Koordinatentransformationen:Konvertierung zwischen Weltkoordinaten (kartesisch X/Y/Z), Werkzeugkoordinaten und Gelenkkoordinaten – und zurück – bei jedem Aktualisierungszyklus. Translationen und Rotationen im 3D-Raum erfordern eine intensive Matrixmathematik.
Berechnungen zur Kollisionsvermeidung:Fortgeschrittenere Roboteranwendungen berechnen Freigabeprüfungen anhand definierter 3D-Ausschlusszonen in Echtzeit.
Der A16B-3200-0071 stellt dedizierte Siliziumressourcen für diese mathematische Arbeitslast bereit und entlastet die Haupt-CPU-Platine von der Rechenlast, sodass sie Kommunikation, Programmlogik und Systemkoordination verwalten kann, ohne dass die Rechenlast ihre Reaktion verlangsamt.
Wichtige Produktinformationen
| Parameter |
Wert |
| Typ |
Hochgeschwindigkeits-Arithmetik-CPU-Platine |
| Anwendung |
FANUC Robotersteuerung |
| Gewicht |
0,69 kg (1,51 Pfund) |
| Kategorie |
Robotersteuerung |
| Serie |
A16B-3200 |
Warum ein separates Rechenbrett?
Eine natürliche Frage: Warum sollte man die arithmetische Verarbeitung auf einer dedizierten Platine aufteilen, anstatt alles in einer leistungsstärkeren Haupt-CPU zu integrieren?
Historischer Kontext:Der A16B-3200-0071 wurde in einer Zeit entwickelt, in der dedizierte Gleitkomma- und DSP-Coprozessoren einen deutlich höheren Rechendurchsatz als Allzweck-CPUs lieferten – insbesondere für die für die Robotik zentralen trigonometrischen und Matrixoperationen. Der Einsatz einer eigenen Rechentafel war das technische Optimum seiner Zeit.
Zuverlässigkeit und Wartungsfreundlichkeit:Durch die Aufteilung der Rechenfunktion auf eine dedizierte Platine kann ein Ausfall des Rechenprozessors durch den Austausch einer bestimmten Platine behoben werden – ohne Auswirkungen auf die Haupt-CPU-Platine oder den Rest der Controller-Elektronik.
Parallelrechnung:Die Rechenplatine und die Haupt-CPU können parallel arbeiten – die Rechenplatine berechnet das nächste Trajektoriensegment, während die Haupt-CPU die E/A-Abfrage, das Programmladen und die Bedienerkommunikation übernimmt.
Anwendungsszenarien
Rechenfehler der Robotersteuerung:Eine FANUC-Robotersteuerung entwickelt Fehler bei der Trajektorienausführung – Bewegungspfadabweichungen, kinematische Berechnungsfehler oder roboterspezifische Alarme, die auf die Verarbeitungsebene hinweisen. Als Fehler wird die Rechenplatine A16B-3200-0071 identifiziert. Durch den Austausch wird die korrekte Kinematik- und Flugbahnberechnung wiederhergestellt.
Controller-Modernisierung:Eine ältere FANUC-Robotersteuerung wird nach der Einlagerung wieder in Betrieb genommen. Die A16B-3200-0071 wird im Rahmen einer systematischen elektronischen Aufarbeitung ersetzt, um sicherzustellen, dass sich alle kritischen Verarbeitungsplatinen in einem bekanntermaßen guten Zustand befinden.
FAQ
F1: Welche Art von Robotersteuerung verwendet A16B-3200-0071?
Die A16B-3200-007x-Reihe ist mit FANUC-Robotersteuerungen verbunden – wahrscheinlich dem LR Mate und verwandten kompakten Robotersteuerungsfamilien, basierend auf der A16B-3200-0070-Nachbarschaft (LR Mate 100-Haupt-CPU). Bestätigen Sie das entsprechende Robotersteuerungsmodell anhand der Steuerungsdokumentation.
F2: Was ist der Unterschied zwischen A16B-3200-0071 (Arithmetik) und A16B-3200-0070 (Haupt-CPU)?
A16B-3200-0070 ist die Haupt-CPU-Platine – sie übernimmt die Programmausführung, Kommunikation, E/A-Verwaltung und die Gesamtsystemkoordination. A16B-3200-0071 ist der arithmetische Coprozessor – speziell für Kinematik- und Flugbahnberechnungen. Beide Boards arbeiten im selben Controller zusammen; Keiner von beiden allein bietet eine vollständige Robotersteuerung.
F3: Erfordert der Austausch von A16B-3200-0071 Änderungen am Roboterprogramm?
Nein. Roboterprogramme und Systemparameter befinden sich in SRAM- oder FROM-Modulen – getrennt von der Rechenplatine. Der Austausch von A16B-3200-0071 hat keine Auswirkungen auf gespeicherte Programm- oder Parameterdaten. Nach dem Einbau des Ersatzes wird die Steuerung neu initialisiert und die Rechenkarte übernimmt ihre Rechenaufgabe unter Verwendung der bestehenden Systemkonfiguration.
F4: Welche Alarme weisen darauf hin, dass A16B-3200-0071 möglicherweise ausgefallen ist?
Alarme im Zusammenhang mit Fehlern bei der Roboterbewegungsberechnung – Bahnabweichungsalarme, kinematische Fehlercodes, Positionsberechnungsfehler oder Servoalarme, die nicht auf externe Ursachen (Motor, Encoder, Antrieb) zurückzuführen sind – können auf einen Ausfall der Rechenplatine hinweisen. Spezifische Alarme für die arithmetische Verarbeitungsschicht sind im entsprechenden Wartungshandbuch für die FANUC-Robotersteuerung dokumentiert.

 Ihre Nachricht muss zwischen 20 und 3.000 Zeichen enthalten!